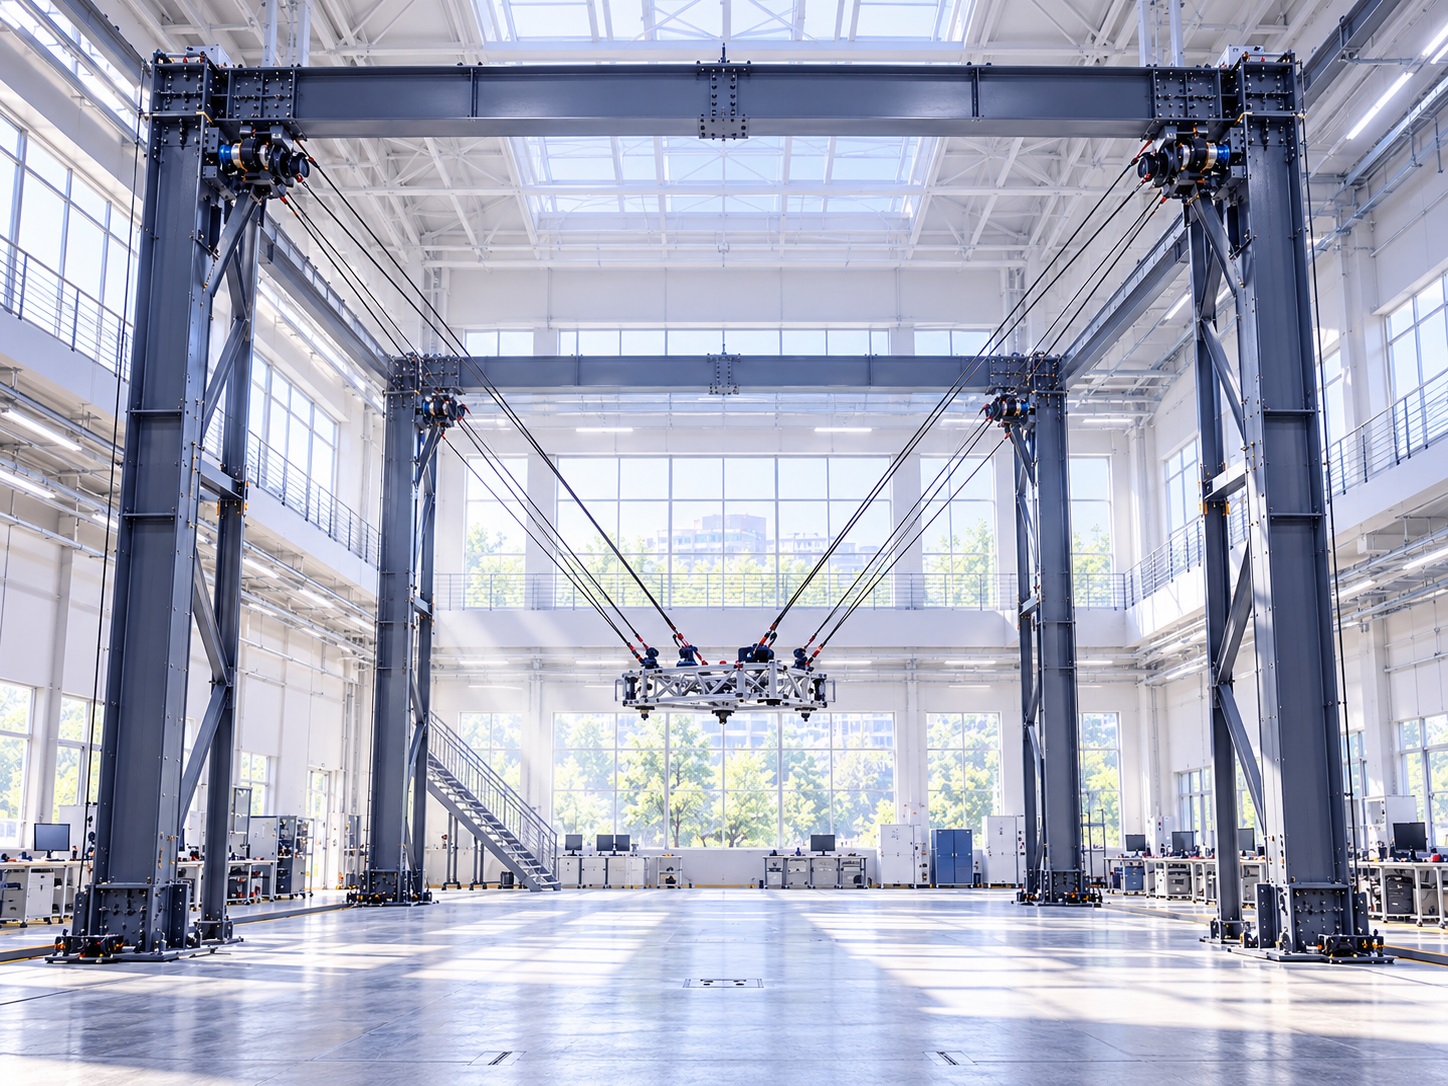
大跨度索驱机器人
Large-Span Cable-Driven Robot
Technology
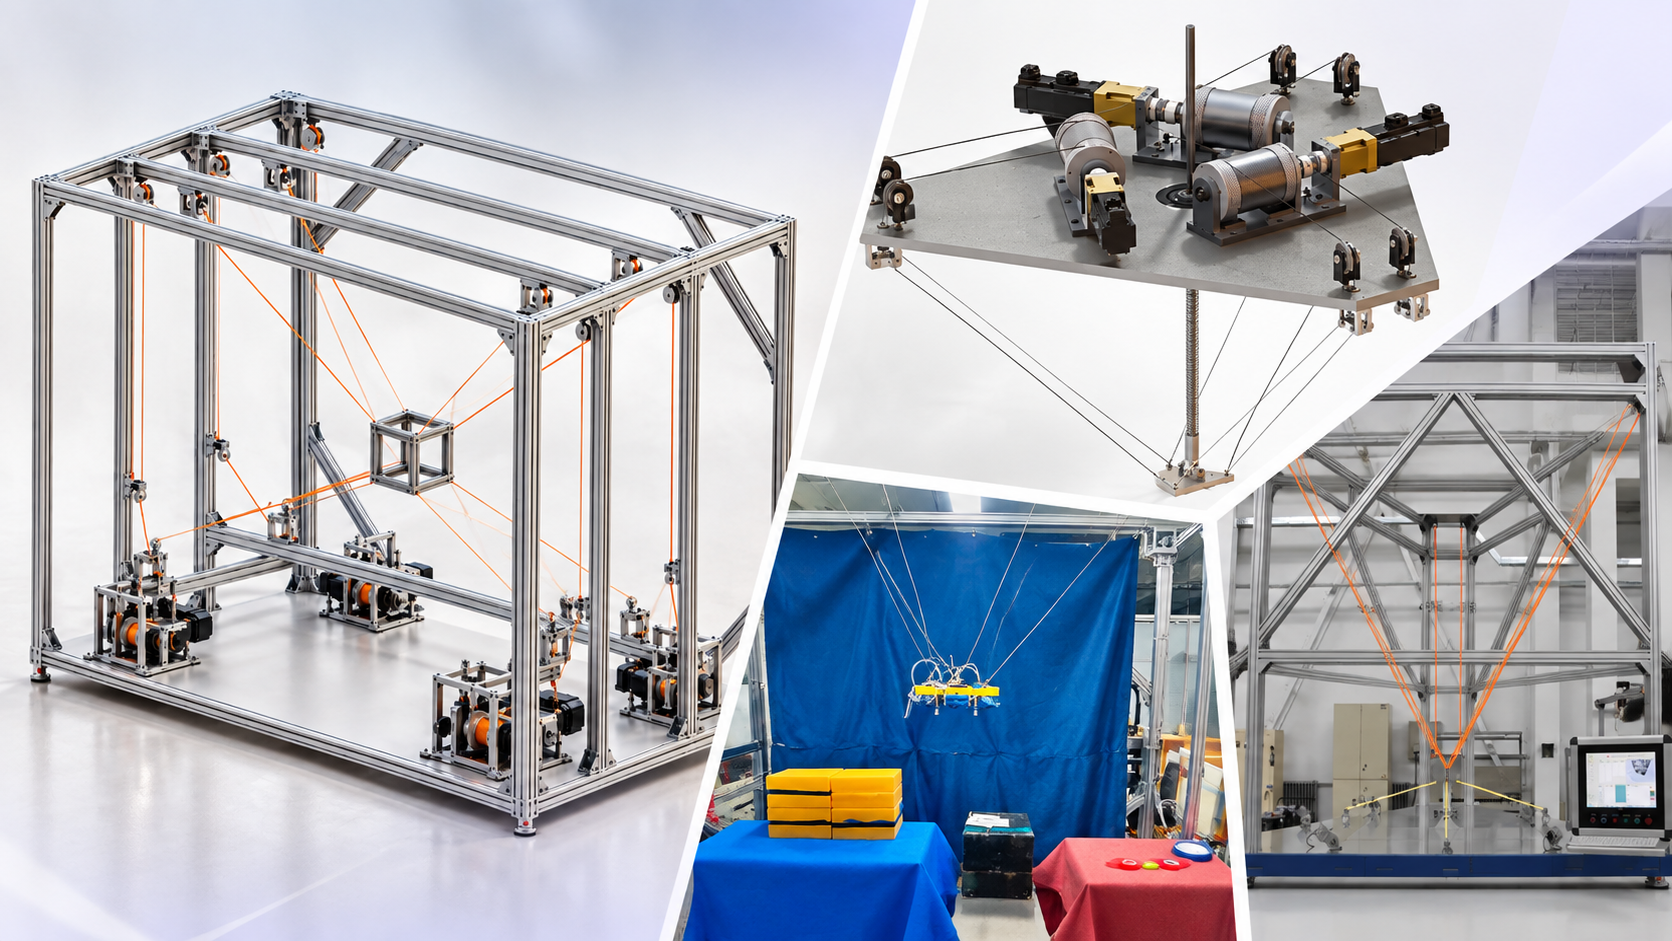
围绕不同作业尺度、载荷要求与任务需求,实验室开展索驱机器人的构型设计、系统集成、驱动与控制技术研究,研发系列实验装备,形成面向高速运动、灵活重构与大跨度作业的机器人技术平台。
我们致力于将基础研究与工程需求相结合,推动索驱机器人在大空间作业、精密操作与复杂环境中的应用探索。
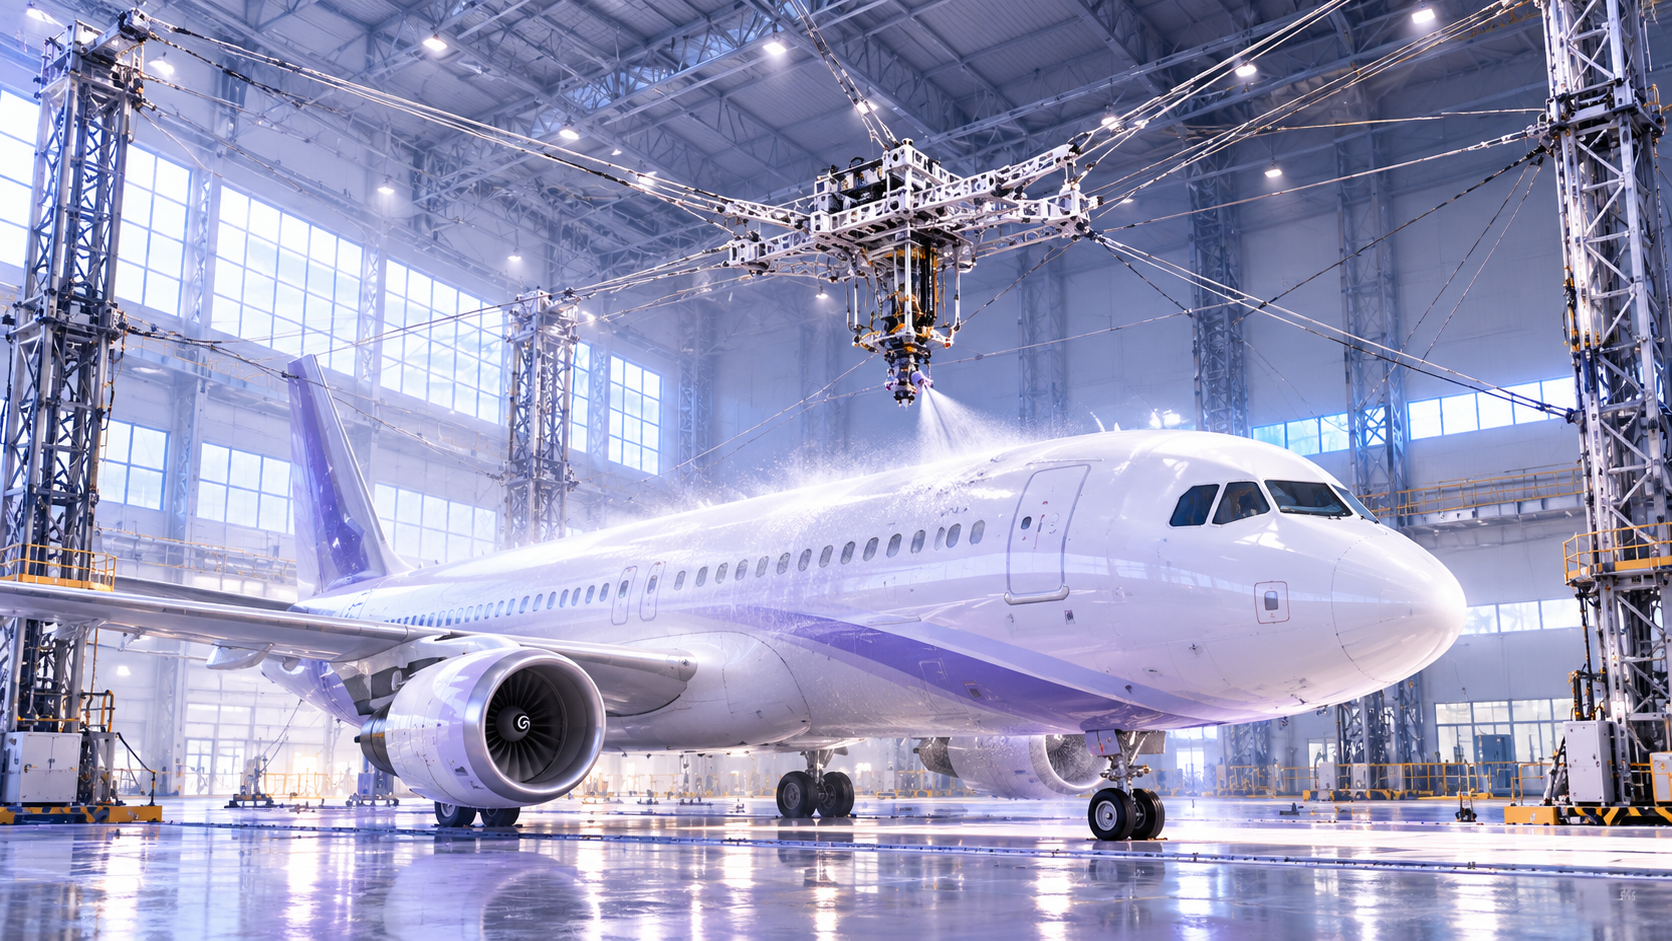
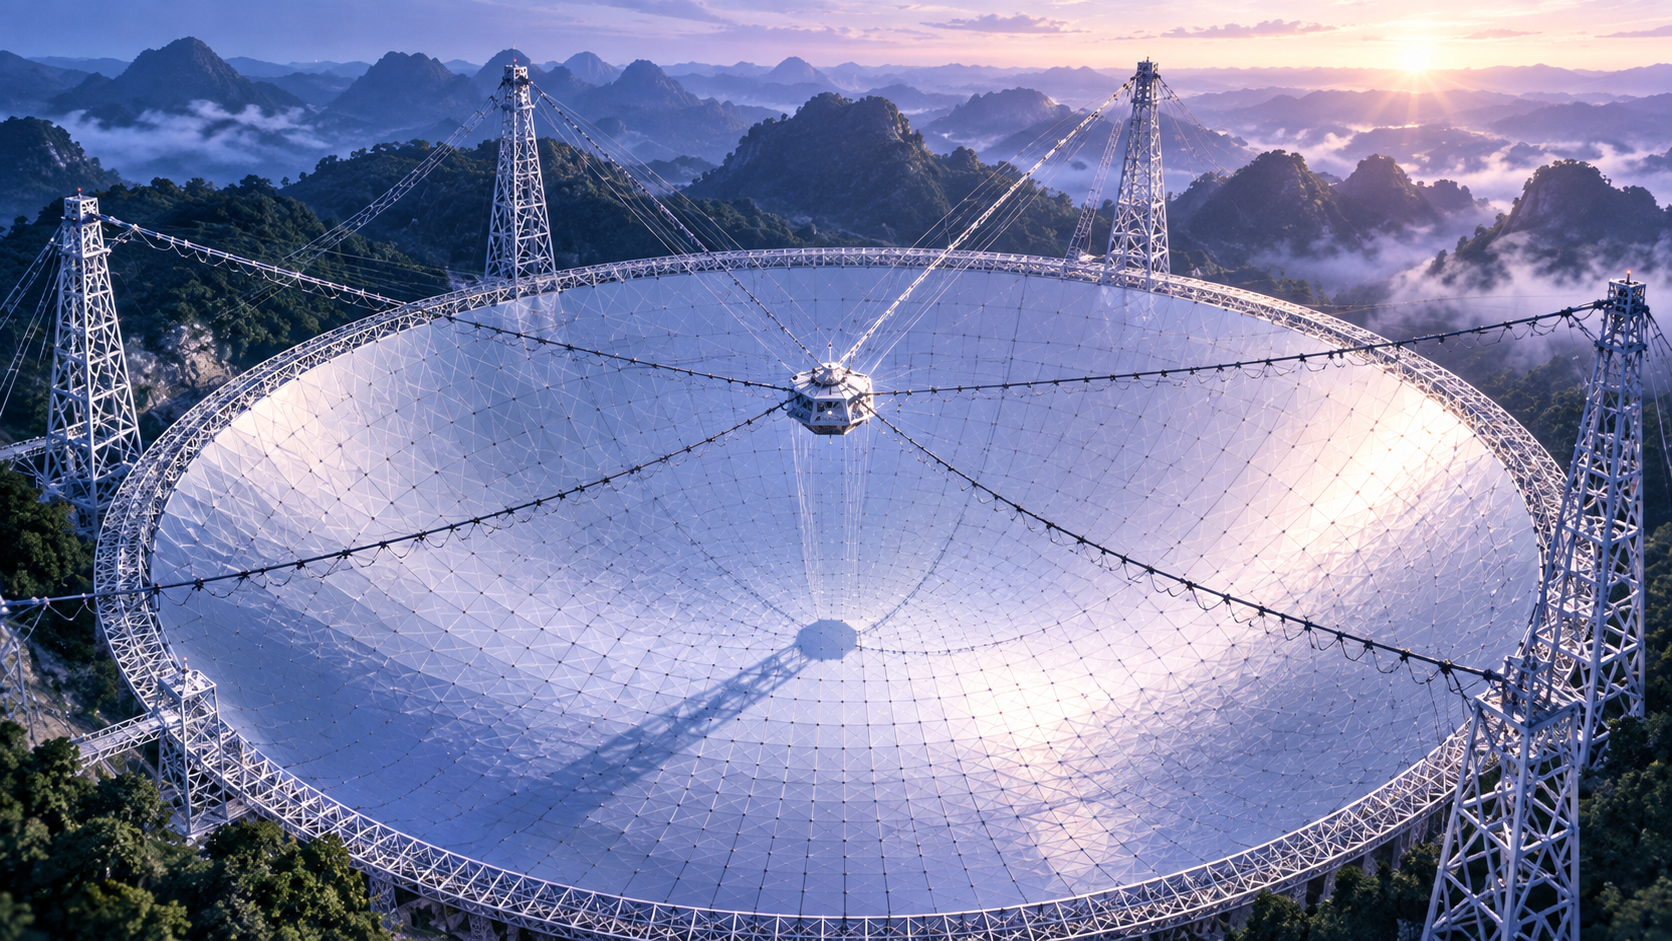
围绕不同作业尺度与任务需求,持续开展索驱机器人构型设计、系统集成与装备研发,形成大跨度、高速运动与模块化重构三类核心技术平台。
Large-Span Cable-Driven Robot
High-Speed Cable-Driven Parallel Robot
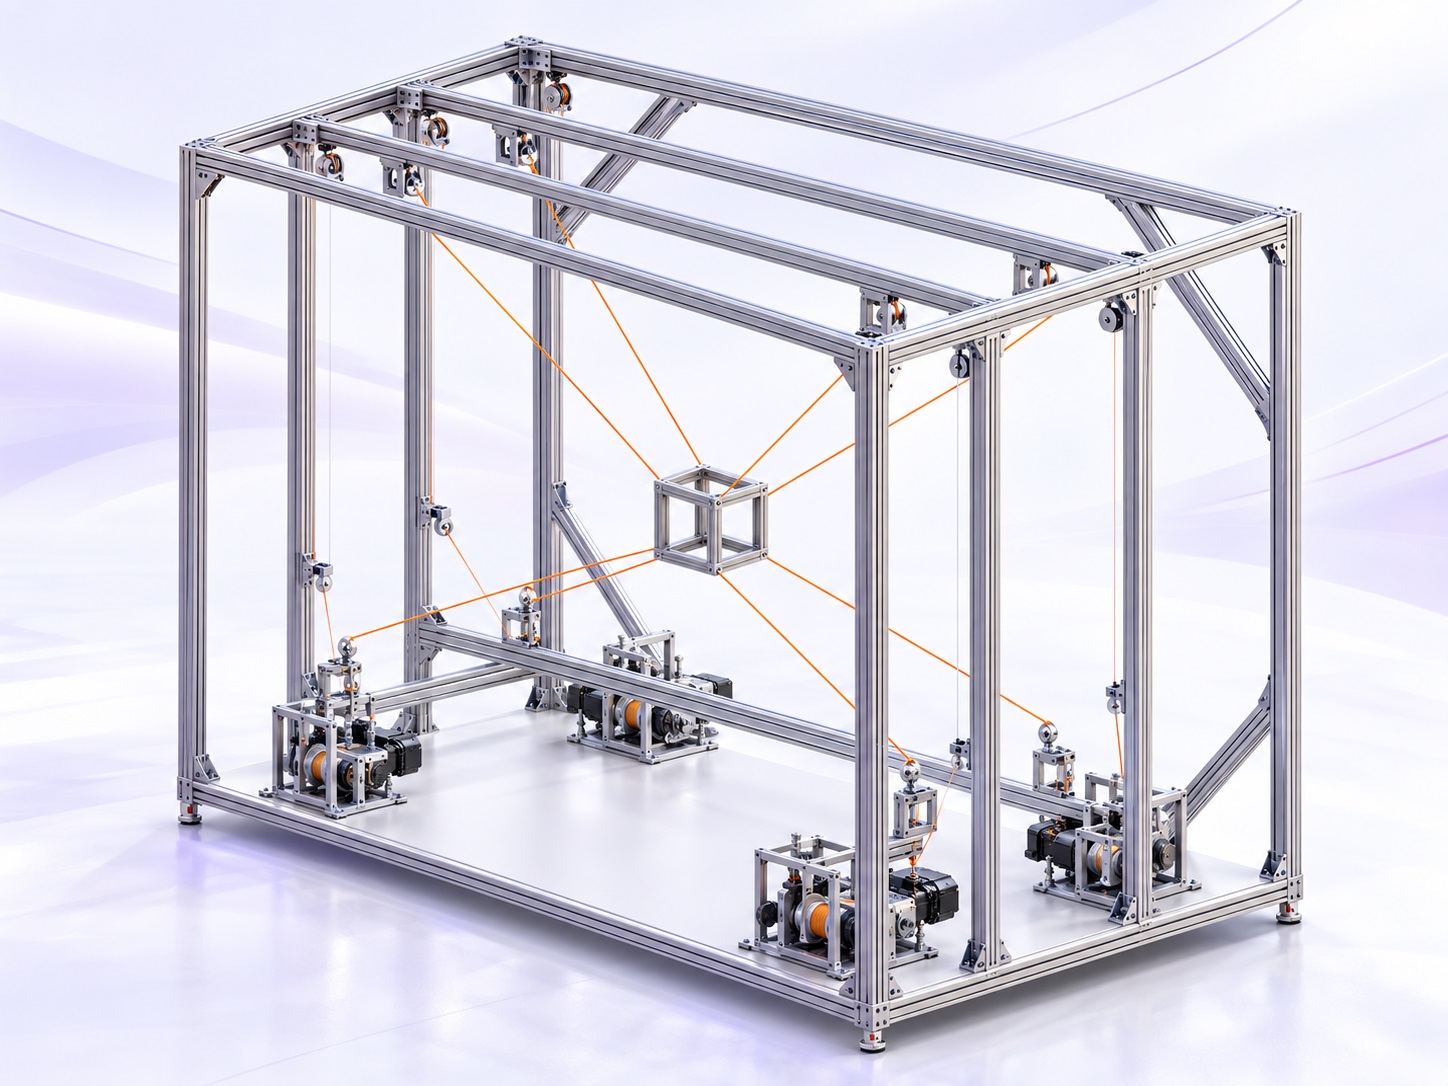
Modular Reconfigurable Cable-Driven Robot
Platform Capabilities
从机构设计、建模仿真、驱动控制到实验验证,形成索驱机器人技术的完整研发链条,为不同场景下的机器人系统开发与工程应用提供支撑。
Mechanism & Configuration
面向任务需求的索驱机器人构型设计、运动学与力学分析,支持多尺度、多形态系统开发。
Modeling & Simulation
建立高精度动力学模型与仿真分析方法,支持系统设计优化与控制策略验证。
Drive & Control
自主研发高性能驱动系统与多自由度协同控制方法,实现高动态、高精度运动控制。
Experimentation & Validation
建设系列实验装备平台,开展系统性能测试与真实场景验证,推动技术走向工程应用。
Large-Span Cable-Driven Robot
面向大田作物表型采集需求,研发百米跨距索驱并联机器人农业表型检测平台,可搭载多光谱、热成像等传感器,实现大范围、高效率、重复性的田间表型数据采集,适用于作物育种、表型组学、栽培优化及全生长周期监测。
High-Speed Cable-Driven Parallel Robot
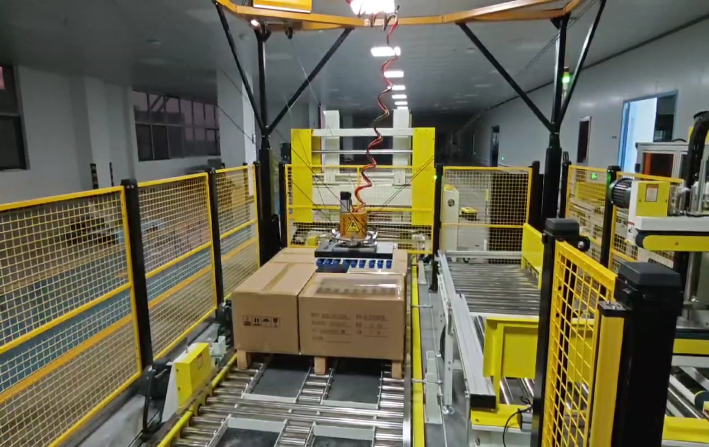
面向高速、高精度作业需求,研究高速索驱并联机器人的机构构型、动力学建模与运动控制方法。通过索驱动轻量化传动方案,实现高加速度、高重复定位精度和较高负载能力,并降低对传统 Delta 构型及高精度减速器方案的依赖。
Modular Reconfigurable Cable-Driven Robot
面向多场景、可扩展的应用需求,研究模块化索驱并联机器人的快速重构方法与系统集成技术,支持不同任务条件下的构型重组与功能拓展。
From Platform to Application
我们的技术平台面向真实工程需求,在航空航天、大型工程结构、智能制造与农业装备等领域持续开展应用探索,并通过实验验证不断完善机器人系统设计与控制方法。