安敏Amin Lotfinai
2016级博士研究生 · 2021 - 博士后 · 清华大学
研究方向:软体机器人的设计、仿真、优化和人工智能抓取
Team
我们是一支由清华大学教师、博士、硕士及科研人员组成的跨学科研究团队,围绕索驱机器人机构设计、建模与控制、实验验证及工程应用持续开展研究与实践。

01基础研究
Fundamental Research
面向机理的理论与方法研究

02实验验证
Experimental Validation
从算法到装备,从仿真到样机

03工程研发
Engineering Development
推动机器人系统走向实际应用

04学术合作
Academic Collaboration
开展广泛的学术交流与合作
Academic Leadership
Principal Investigator
邵珠峰
Zhufeng Shao
清华大学机械工程系 · 副教授 · 博士生导师
Current Members
团队成员围绕索驱机器人机构、建模、控制与系统实验开展研究,并与工程应用方向协同推进。
安敏Amin Lotfinai
2016级博士研究生 · 2021 - 博士后 · 清华大学
研究方向:软体机器人的设计、仿真、优化和人工智能抓取
穆俊Mohamed Elbeltagy
2019级硕士研究生 · 清华大学
研究方向:多机器人协同控制、集群智能
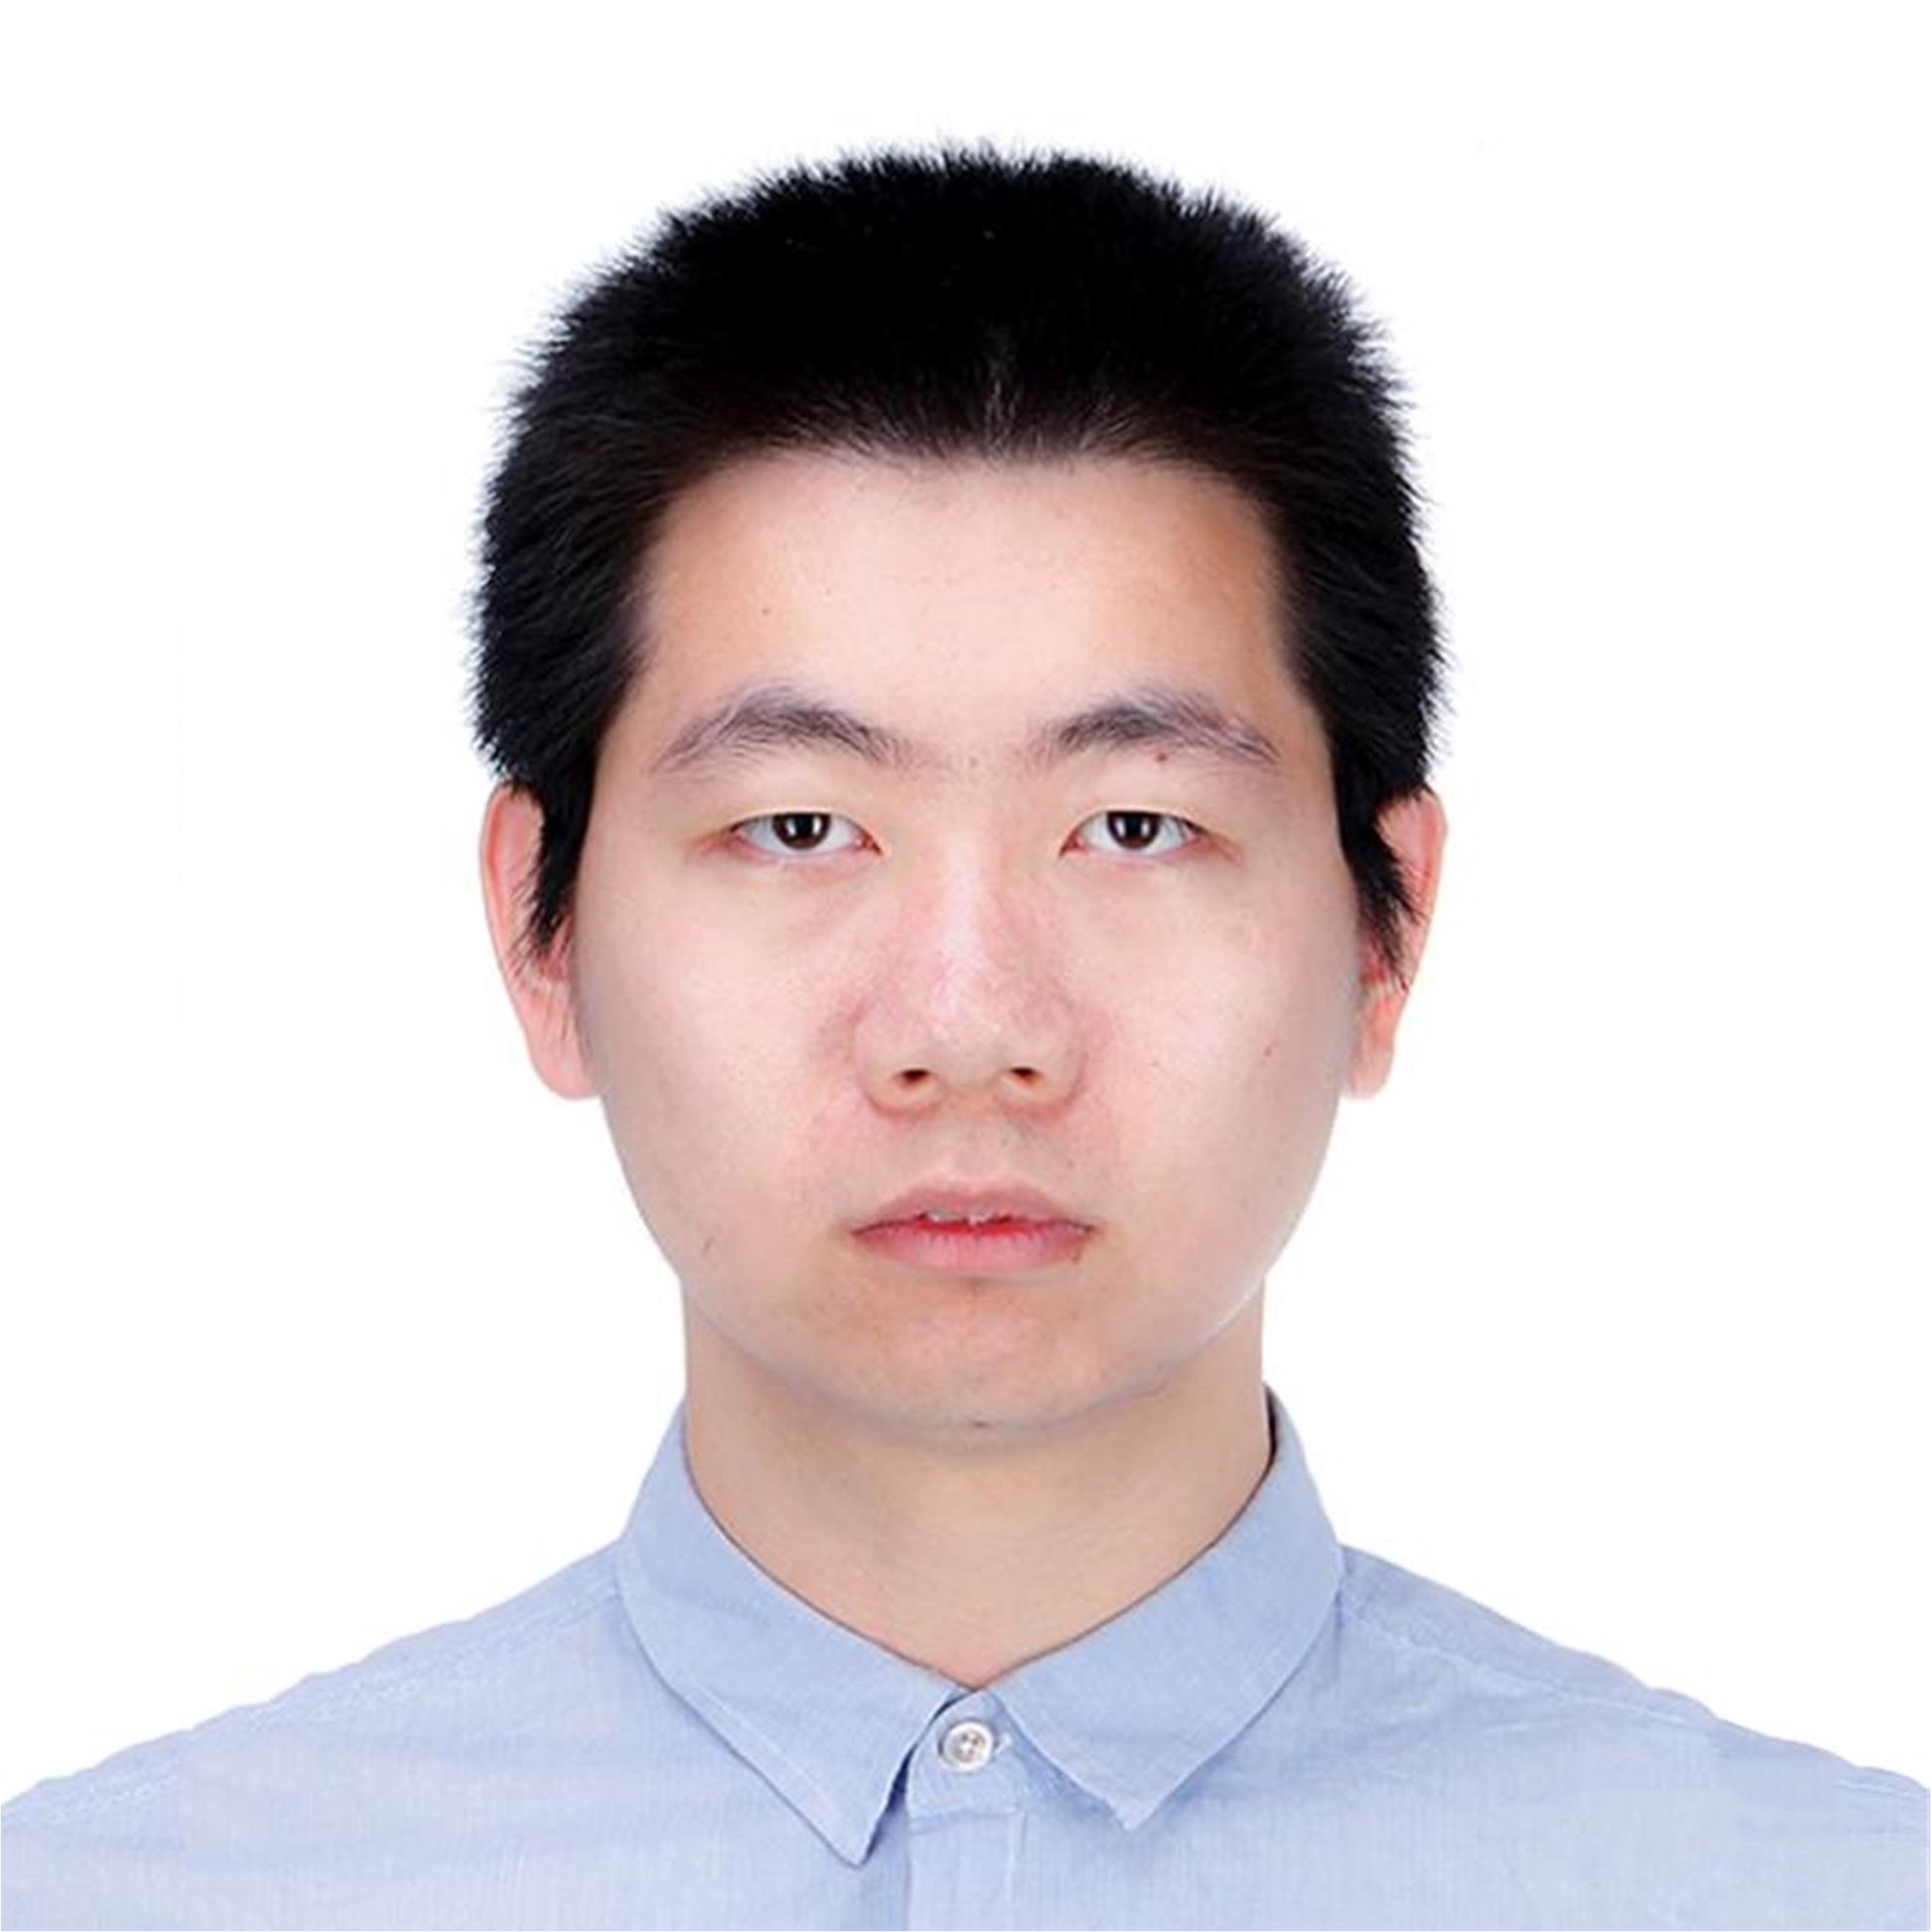
段金昊Jinhao Duan
2020级博士研究生 · 清华大学
研究方向:索并联机器人轨迹规划和控制
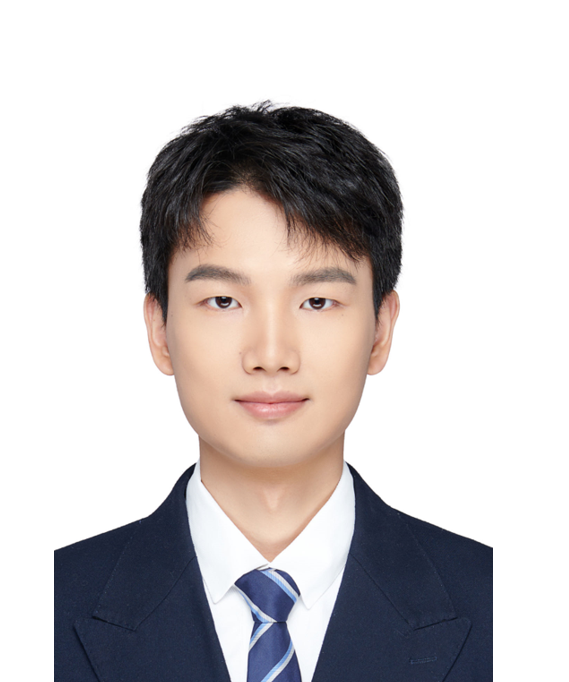
姚铭Ming Yao
2023级博士研究生 · 清华大学
研究方向:“机理-数驱”融合的串联机械臂建模及控制
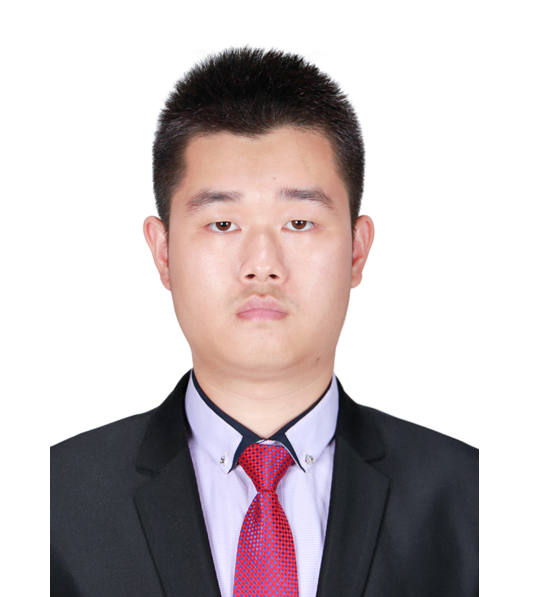
霍晔Ye Huo
2021级博士研究生 · 清华大学
研究方向:索驱动康复及仿生机器人
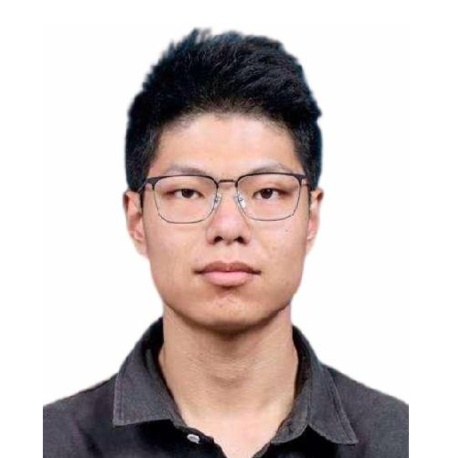
刘汉擎Hanqing Liu
2022级博士研究生 · 清华大学
研究方向:索并联机器人构型设计与轨迹规划
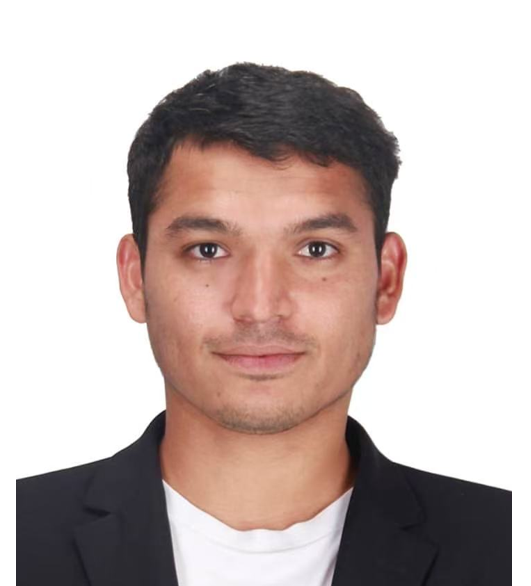
卡汉Khan
2022级博士研究生 · 清华大学
研究方向:软体机器人,仿生设计,气驱动机器人,索驱机器人机构设计
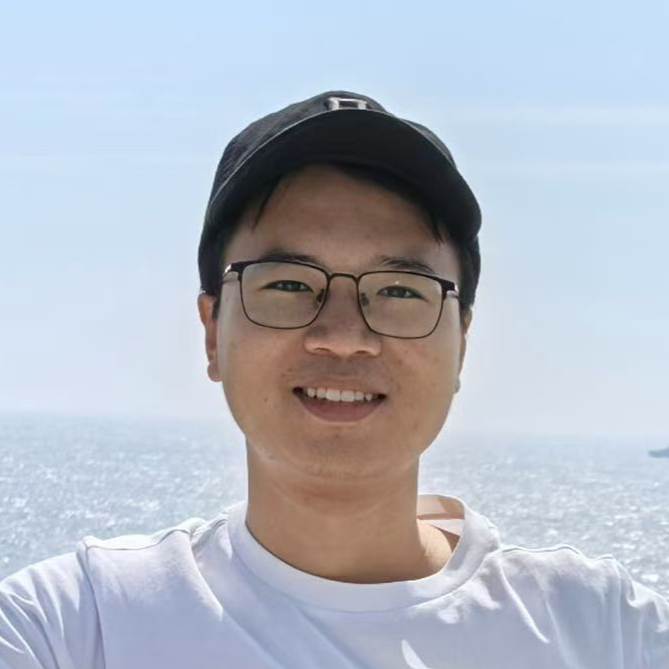
曾沛崑Peikun Zeng
2023级硕士研究生 · 清华大学
研究方向:管道机器人、机电一体化
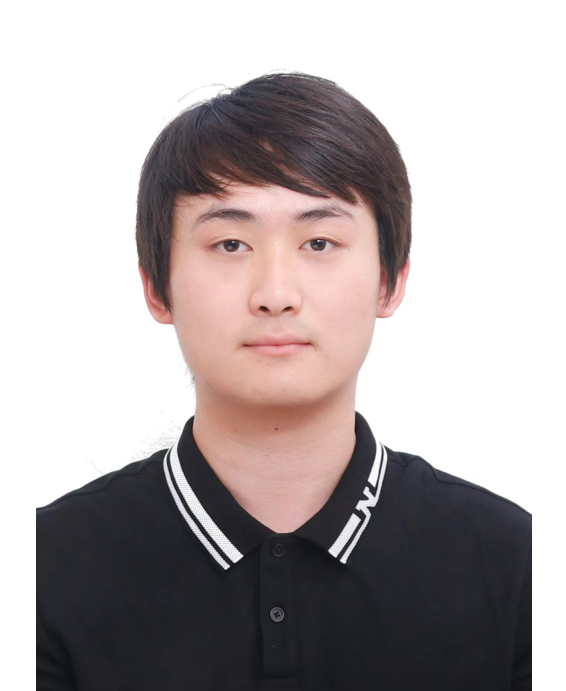
吴志远Zhiyuan Wu
2024级博士研究生 · 清华大学
研究方向:索驱仿人机械臂与智能控制
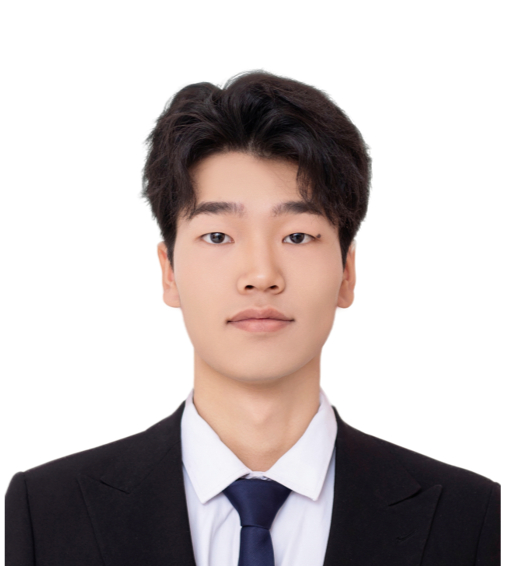
周翔Xiang Zhou
2024级硕士研究生 · 清华大学
研究方向:索驱机械臂及智能控制
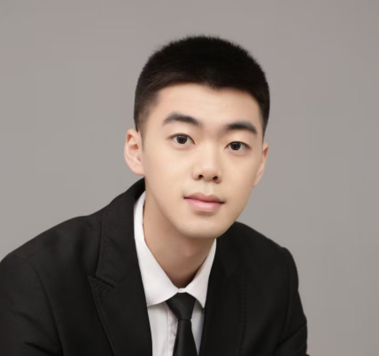
贺小伟Xiaowei He
2025级博士研究生 · 清华大学
研究方向:索并联机器人抑振、标定和运动精度
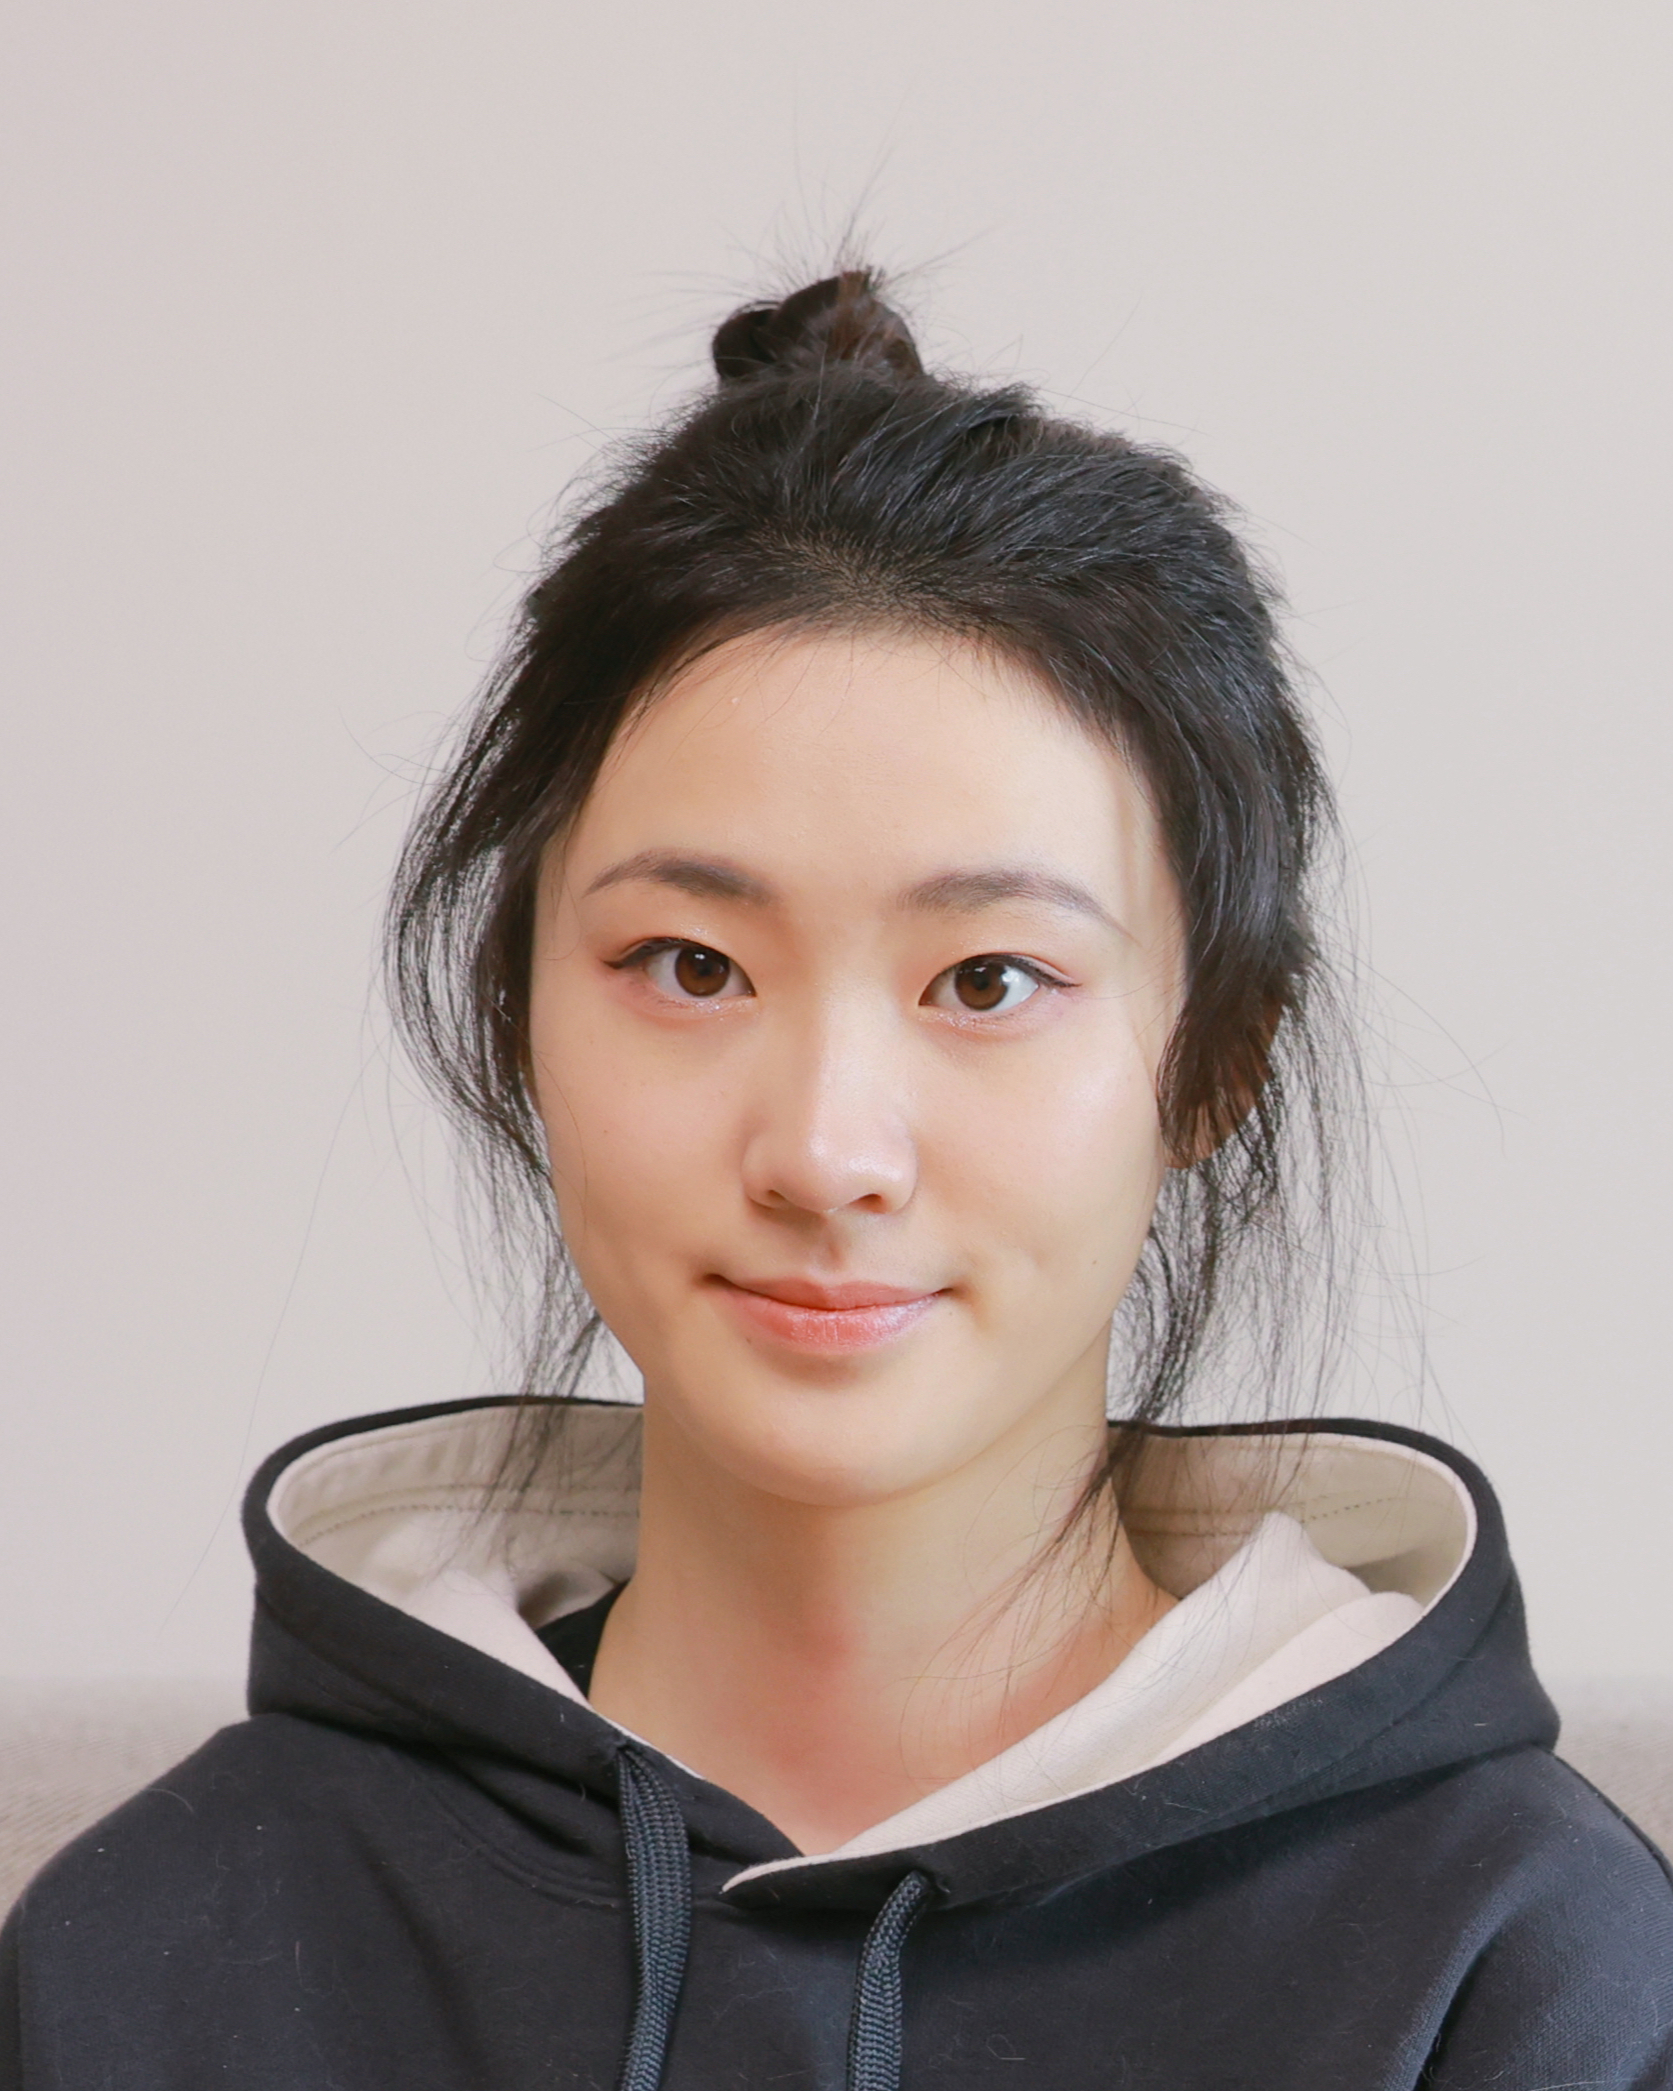
丛榕Rong Cong
2025级博士研究生 · 清华大学
研究方向:可重构式索驱并联机器人
Alumni
Alumni
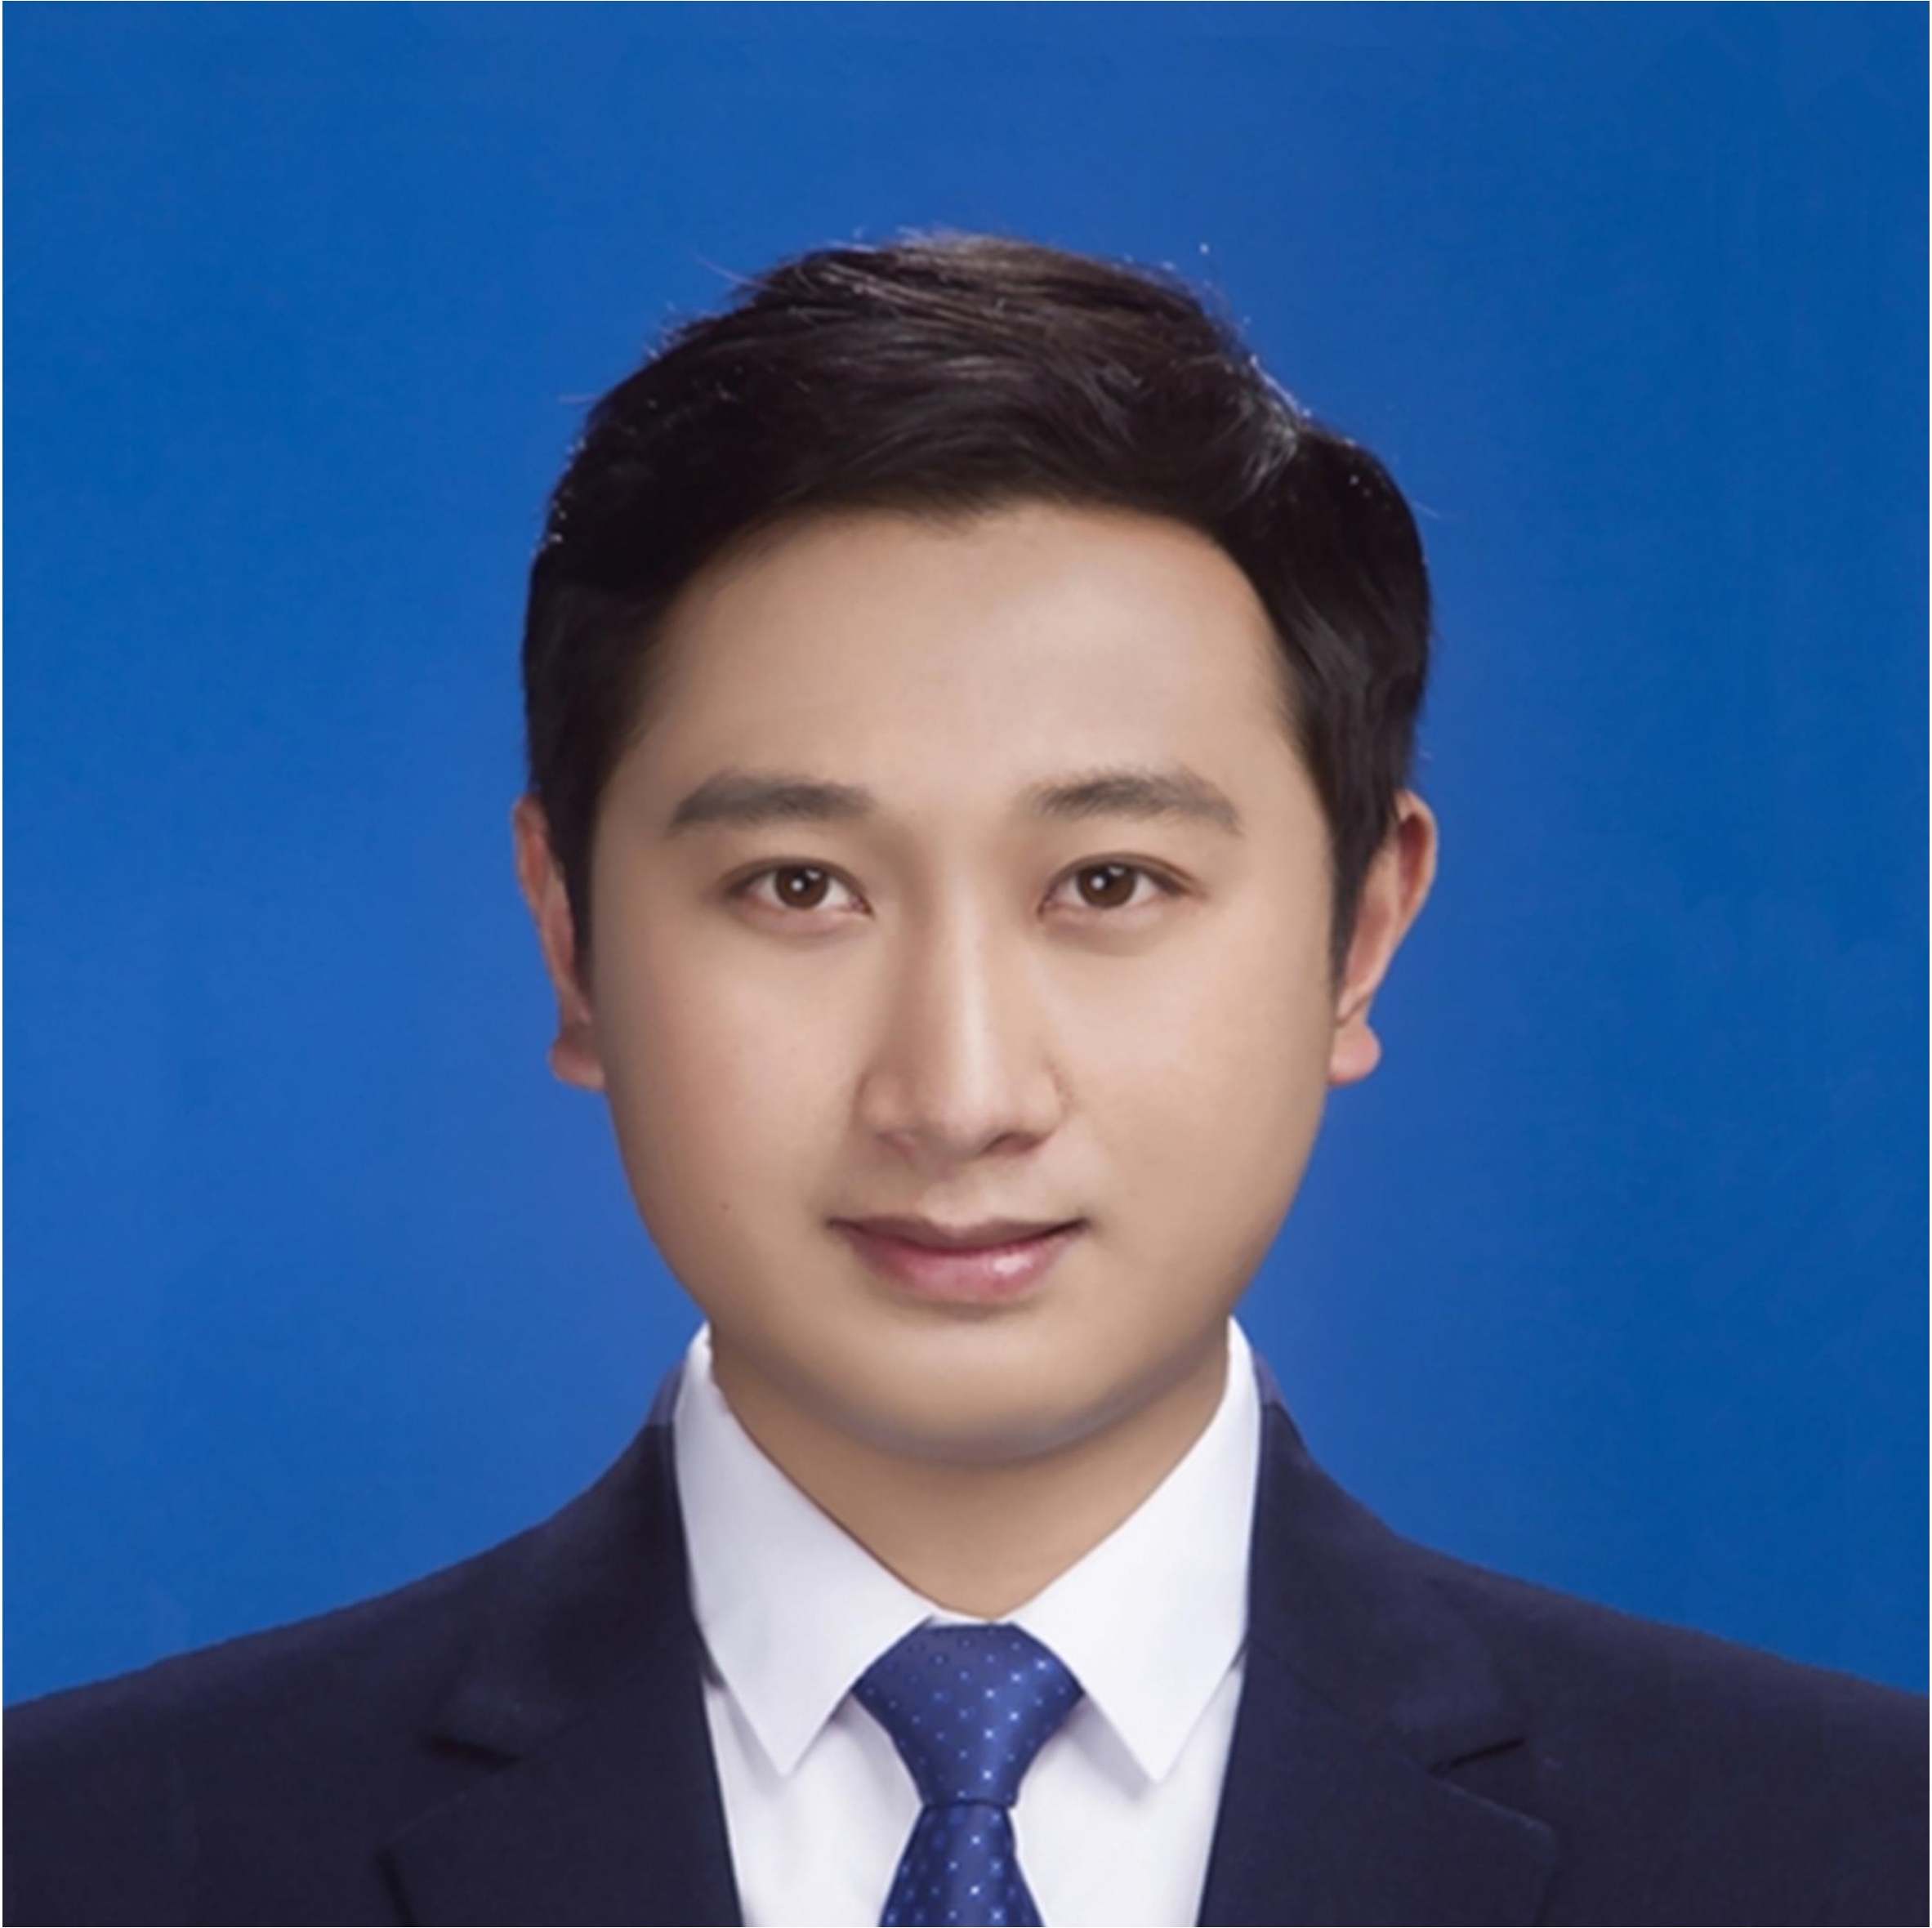
张兆坤Zhaokun Zhang
研究课题:索驱动高速并联机器人设计及动态性能研究
去向:密歇根大学 - 博士后
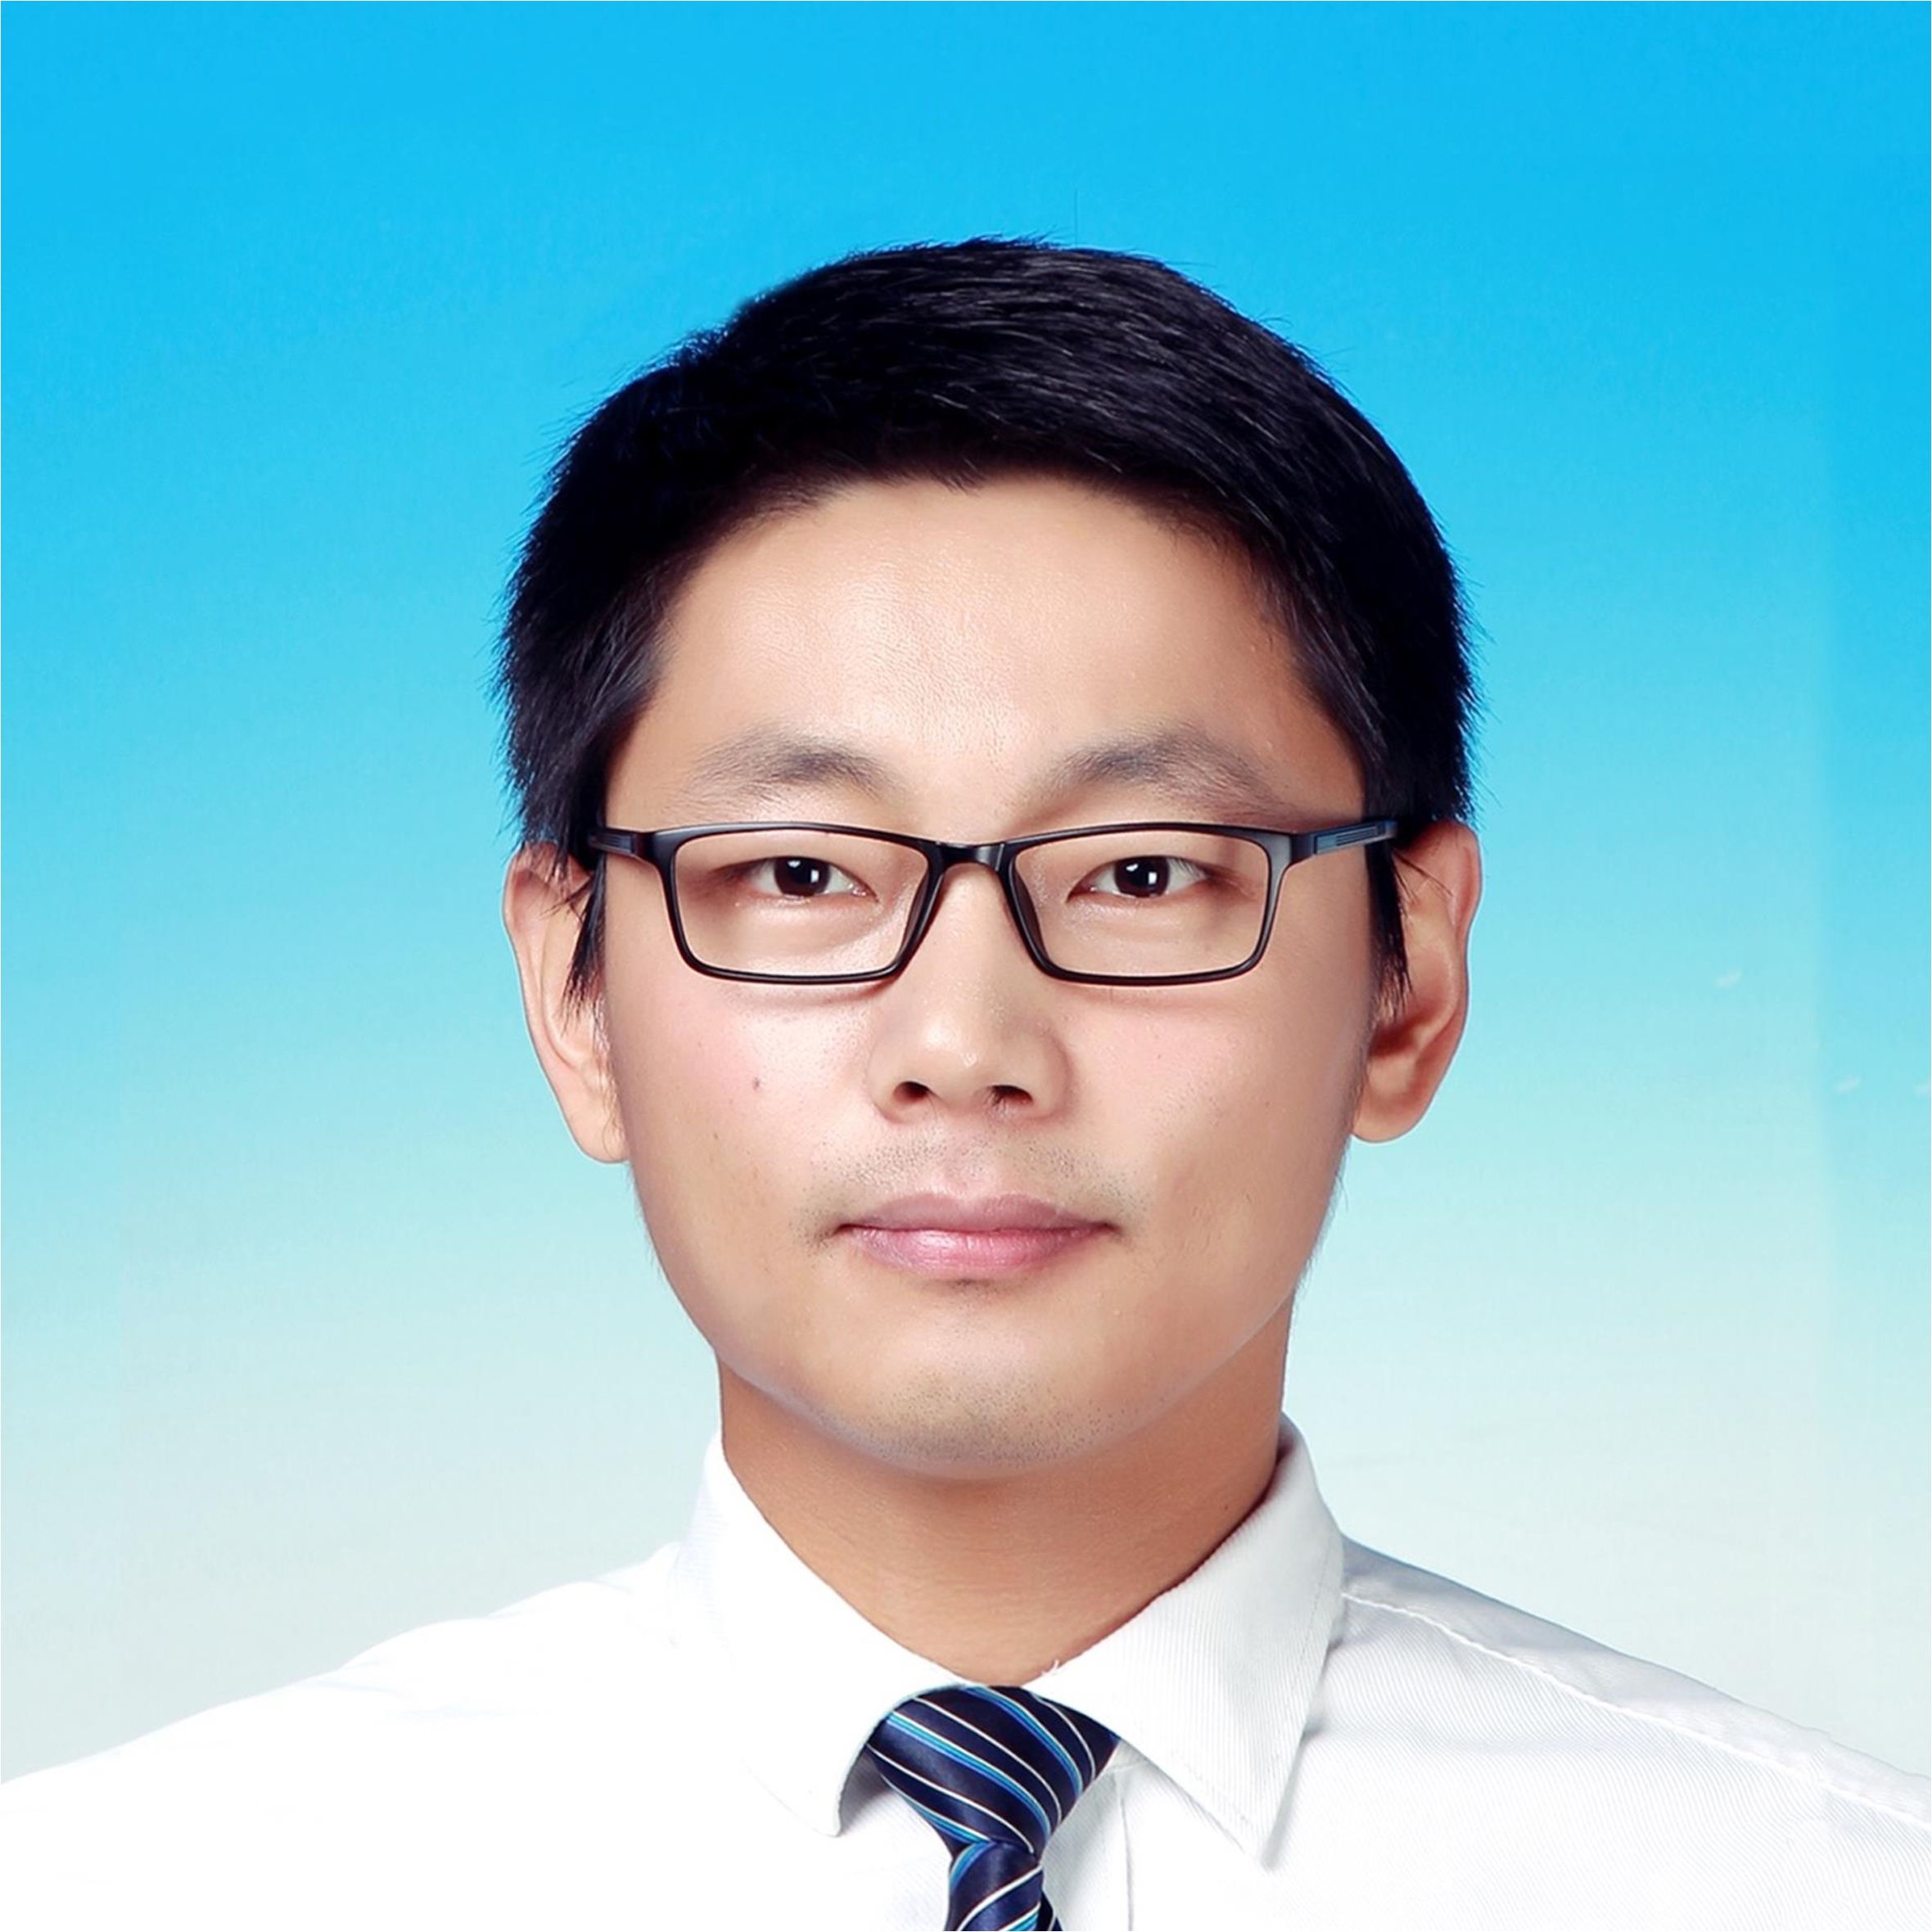
袁伟涛Weitao Yuan
研究课题:驱动可变5R机构性能分析和优化设计
去向:瑞声科技
刘志远Zhiyuan Liu
研究课题:索驱动高速并联机器人传动系统设计及轨迹规划
去向:海康威视
陈炼Lian Chen
研究课题:刚柔耦合机器人系统终端精度保证及站位规划研究
去向:北京航空航天大学
罗勇Yong Luo
研究课题:数控机床远程运维标准研制与验证平台的建设
去向:国家电网
李海圣Haisheng Li
研究课题:对拉式平面索并联机器人运动学优化设计研究
去向:兵器二零八所
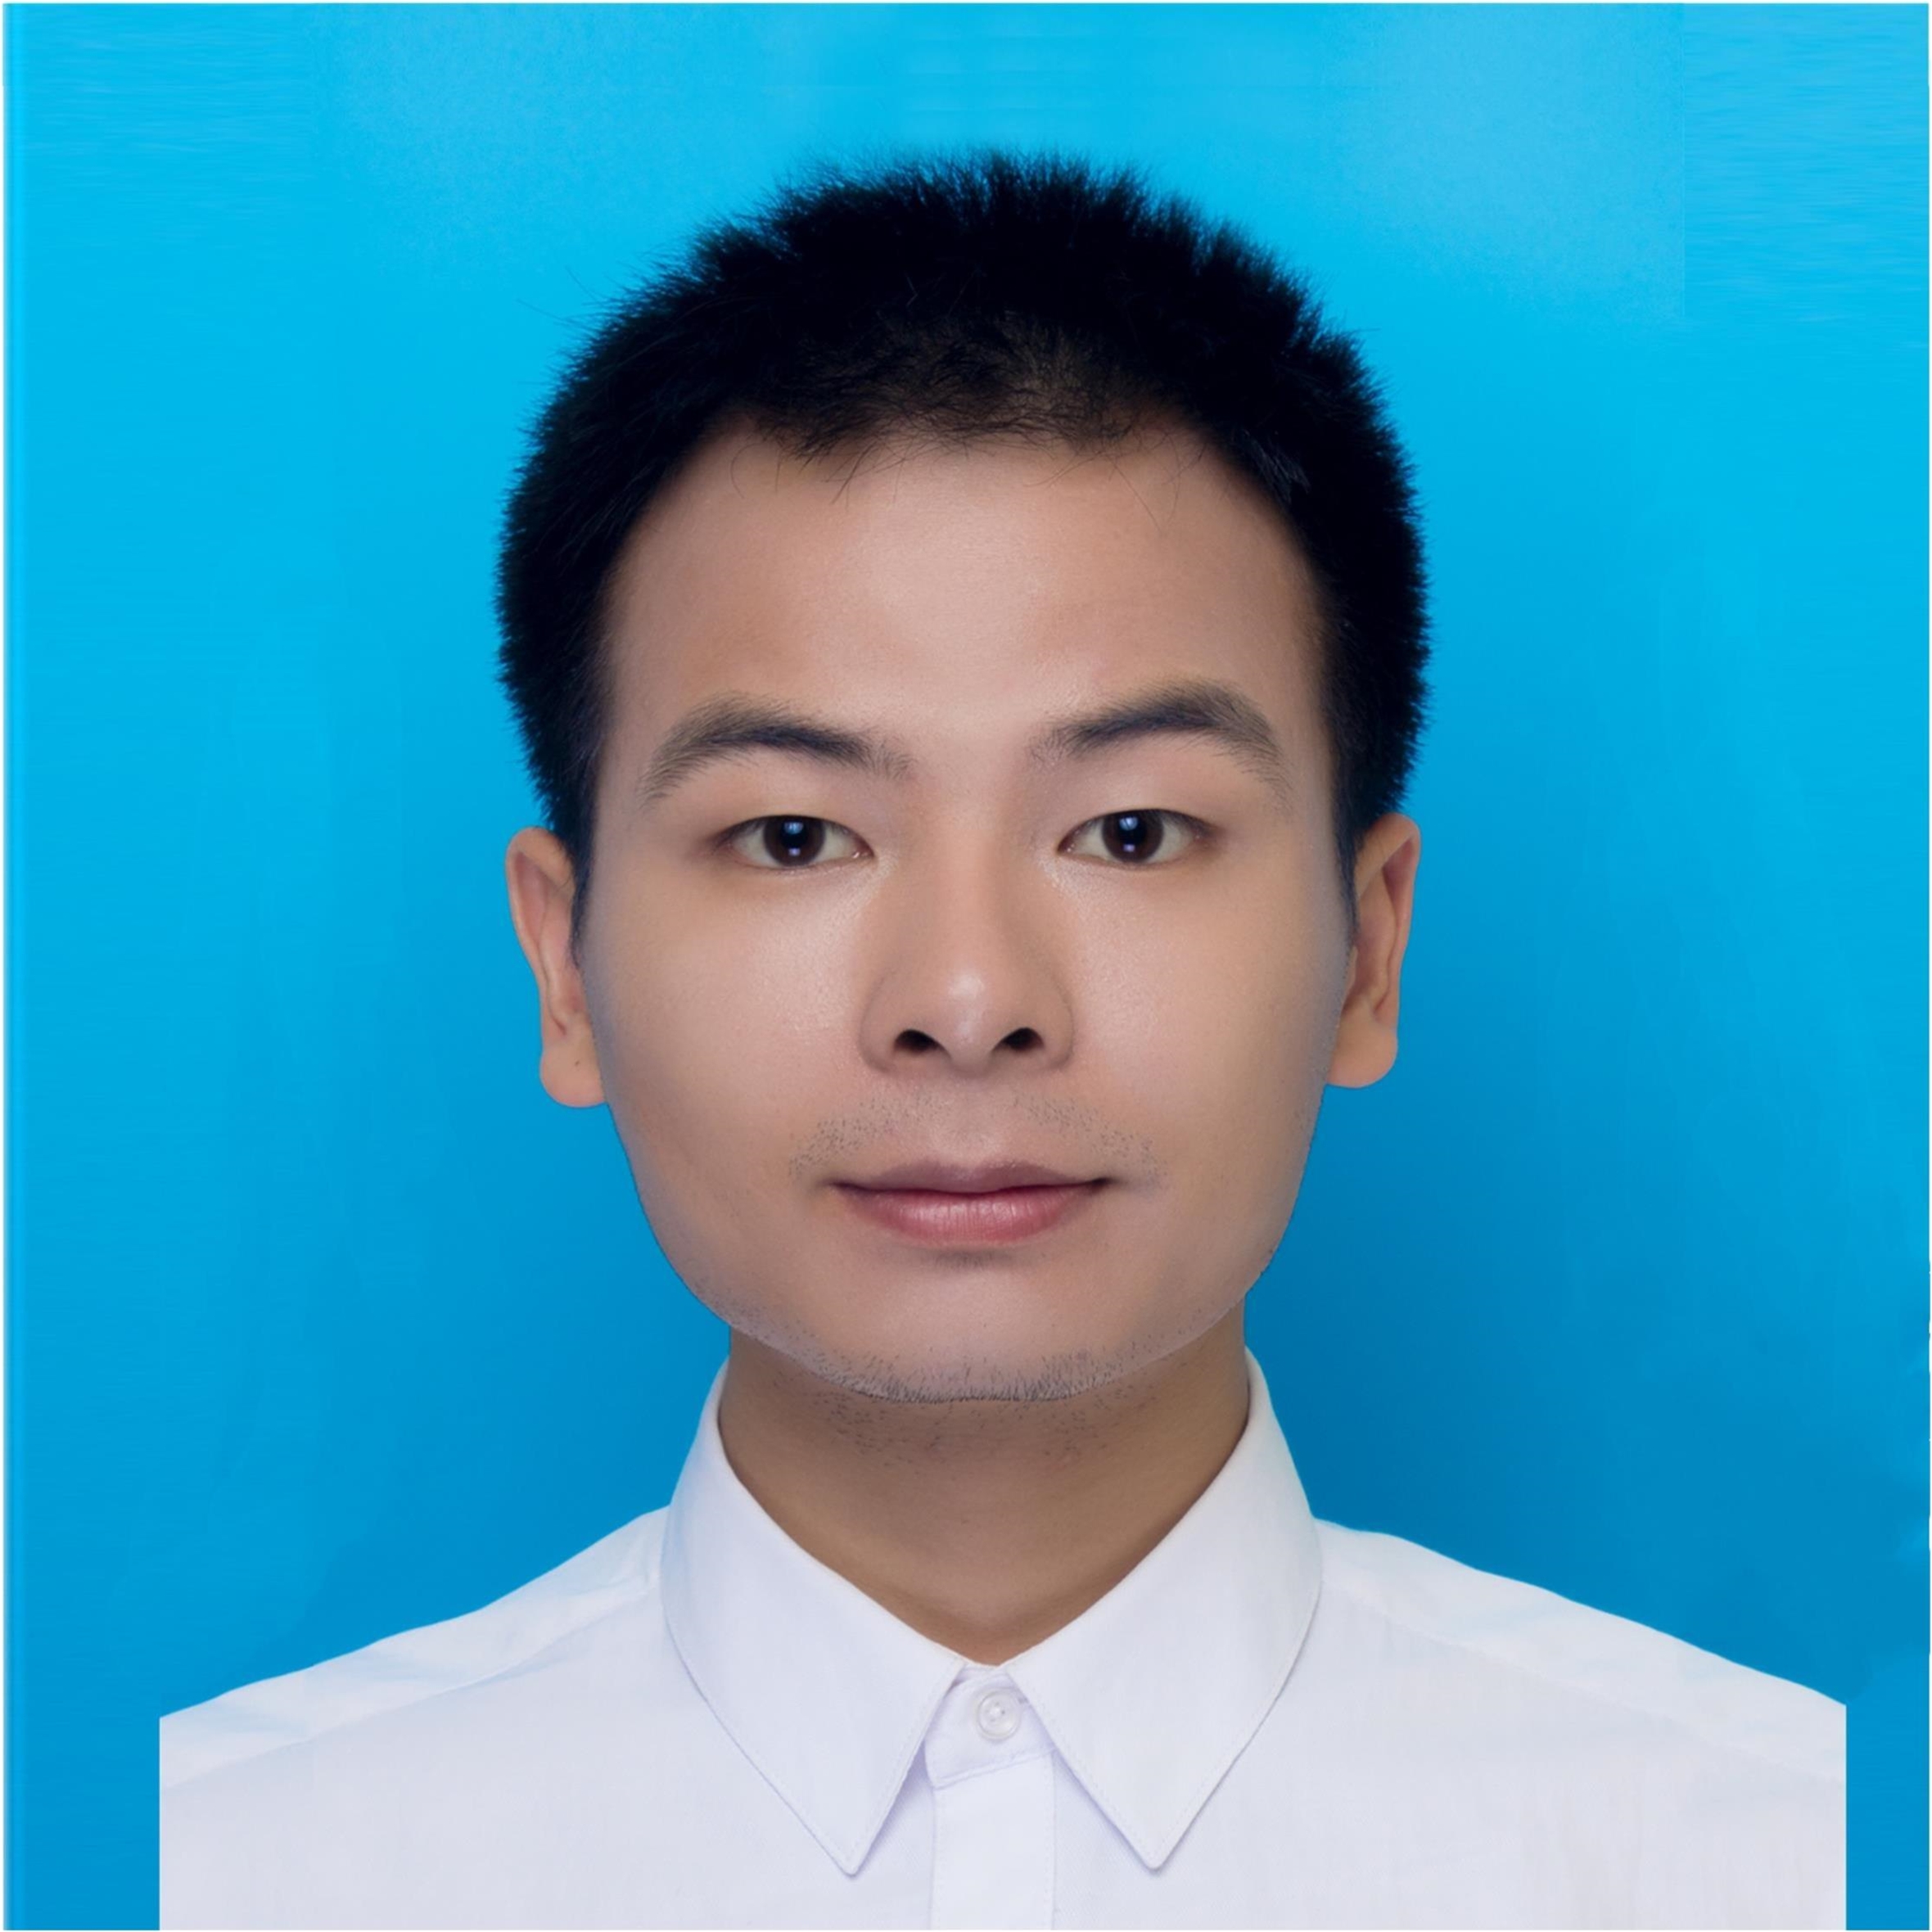
彭发忠Fazhong Peng
研究课题:悬挂式索并联机构动态轨迹规划研究
去向:江西省委组织部
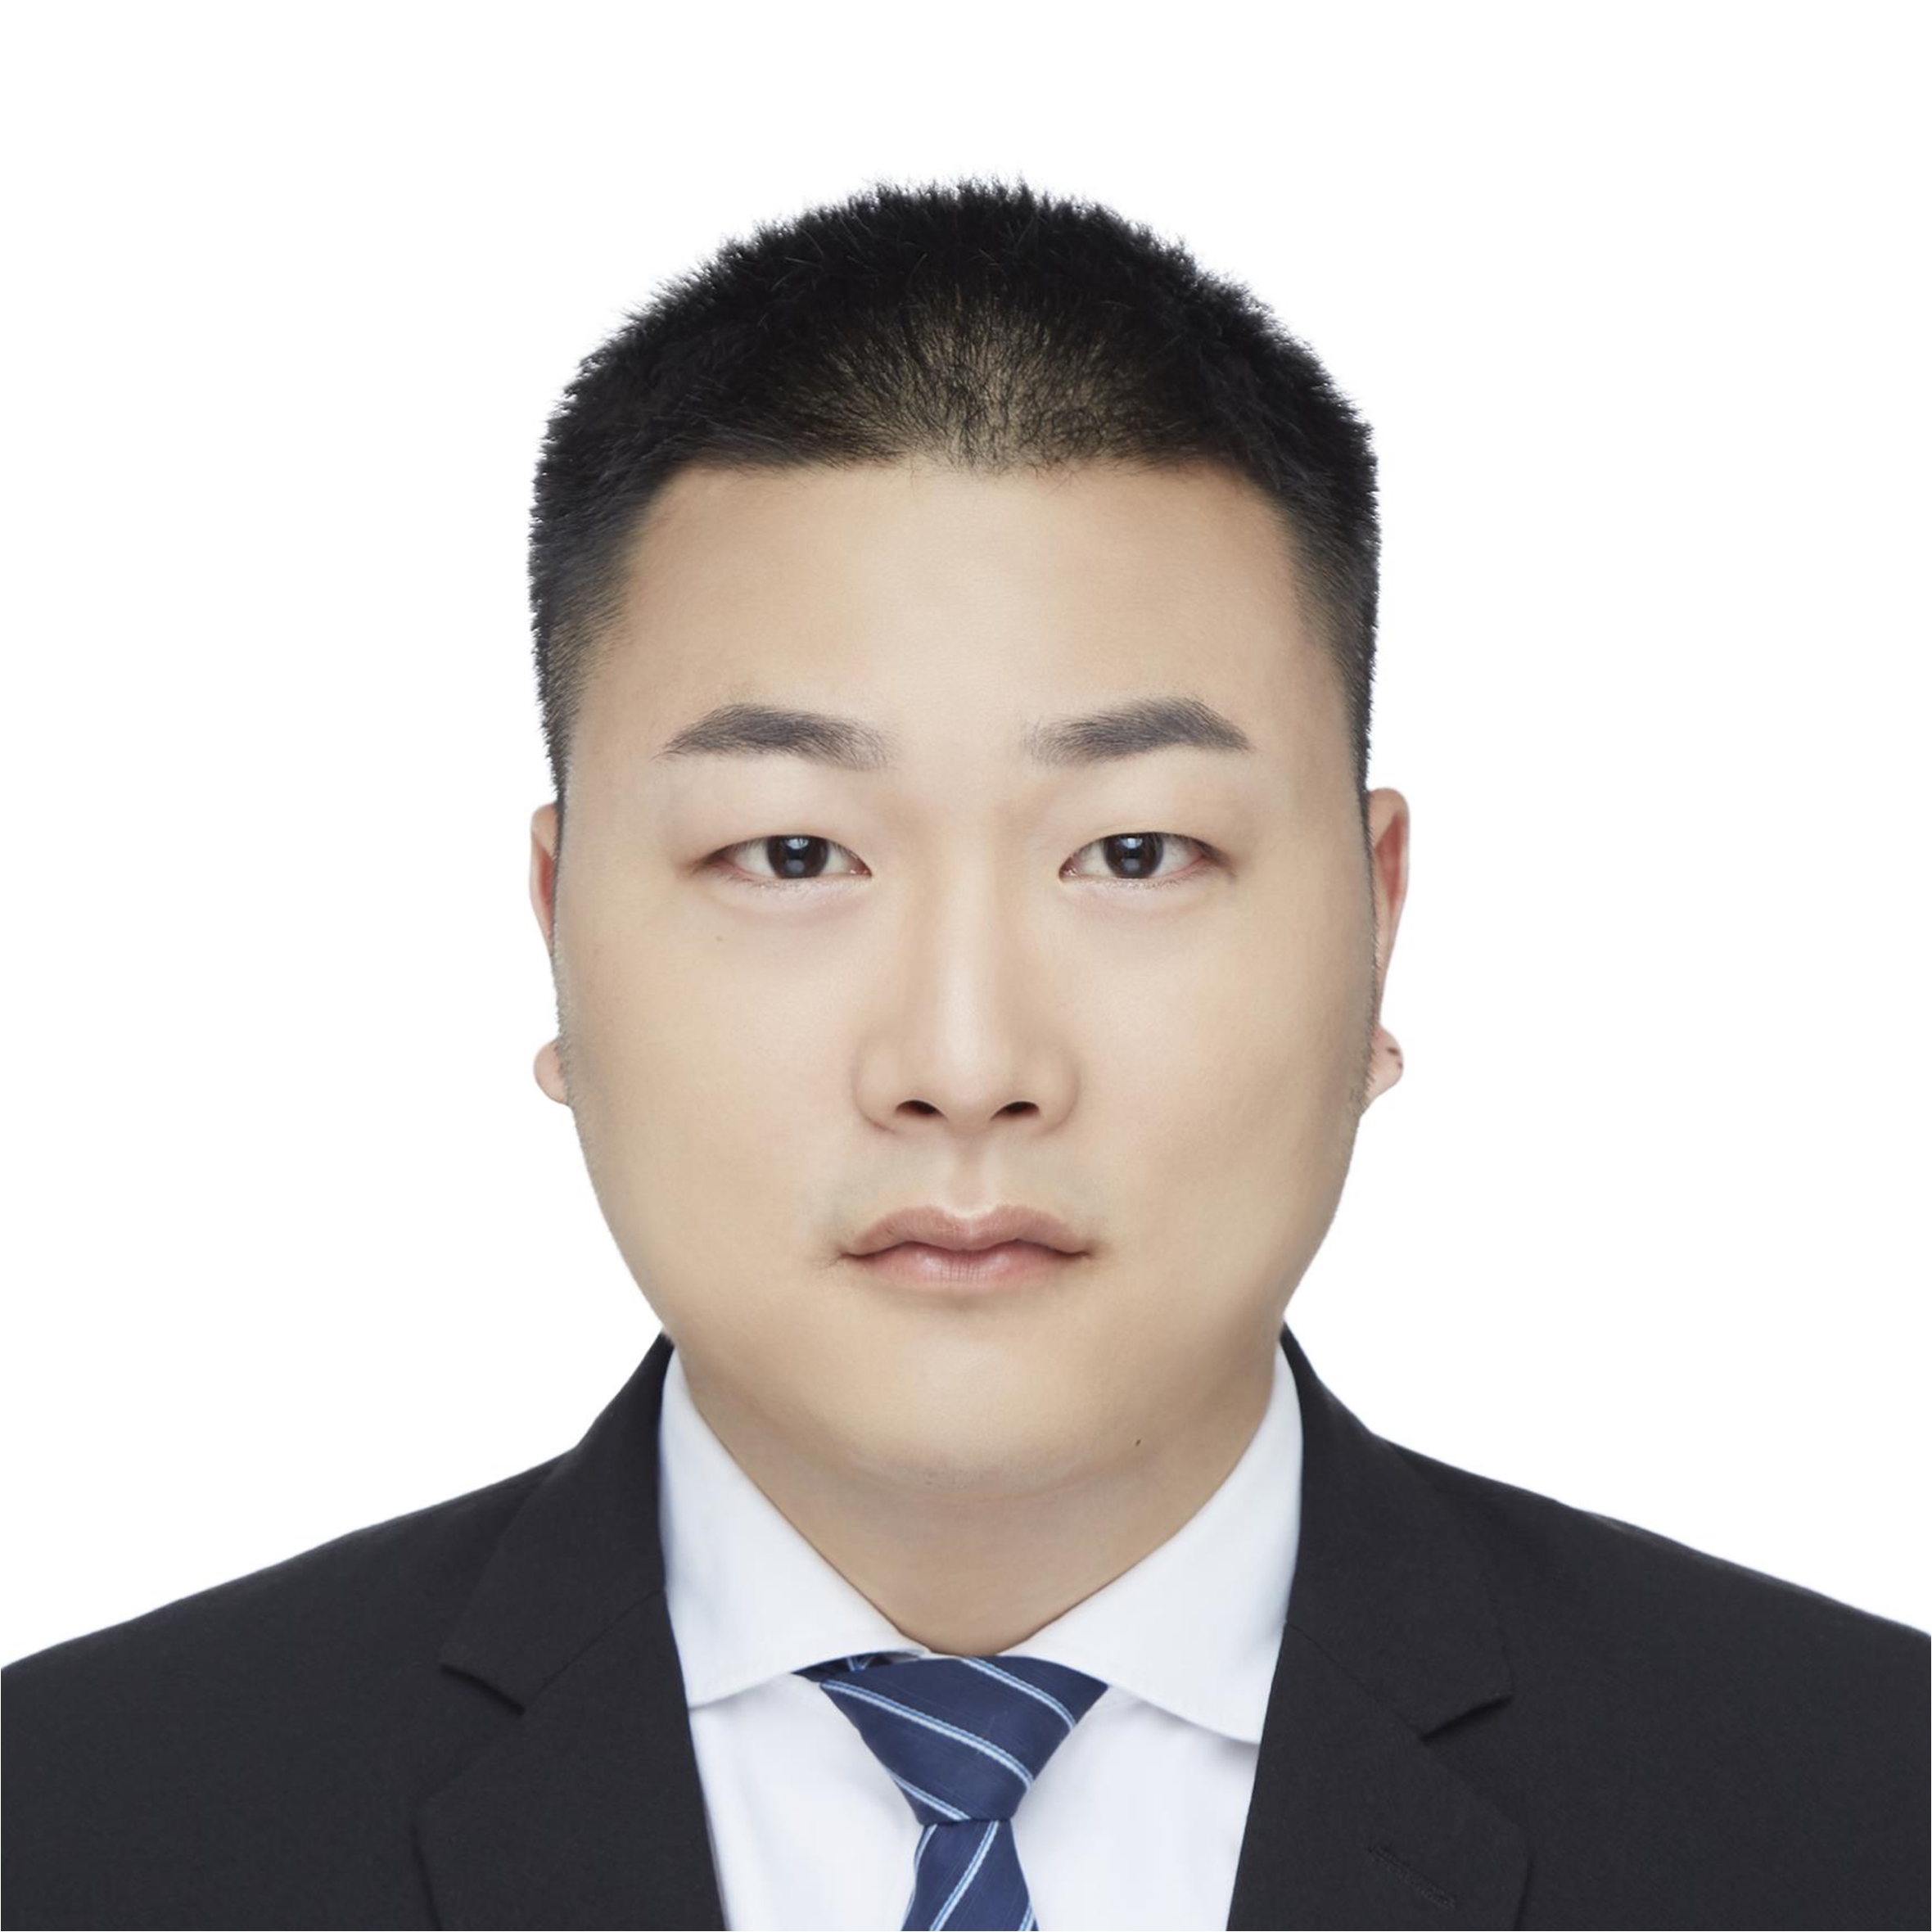
谢光强Guangqiang Xie
研究课题:一种平行索驱动高速并联机器人的终端精度保证研究
去向:航空工业成飞
Collaborations
我们与国内外高校、科研机构及产业单位持续开展学术交流、联合研究与工程合作。
山东大学
合肥工业大学
中国石油大学
北京工业大学
中国工程院
University of Michigan
Université Laval
香港中文大学
国家天文台
University of Duisburg-Essen
University of Rome Tor Vergata
UNSW Sydney
MQTC
超众机器人
ITEI
NEWAY
JIER
EFORT
SRT
STRI
CSSC
翼菲自动化
COMAC
固高科技
ROBOT++
Join Us
Work With Us
我们长期欢迎对索驱机器人、智能装备及相关方向感兴趣的本科生、硕士生和博士生加入课题组,共同开展前沿研究与工程实践。